PLATTFORM
Wie Roborecs die Daten erfasst.
Von einer menschlichen Demonstration aus der Ich-Perspektive zu einer annotierten, lizenzfertigen Trainingsepisode: die Pipeline, die sieben Erfassungskanäle, die Anlage in Sofia und die Spezialmodelle, die das Korpus trainieren soll.
So funktioniert es
Wie aus einer Demonstration trainingsfertige Daten werden, die Phasen-Roadmap und jeder Kanal, den eine Sitzung erfasst.
Von der menschlichen Demonstration zu Roboter-Trainingsdaten.
Egozentrische Demonstrationen
Geschulte Operatoren zeichnen reale beidhändige Aufgaben aus der Ich-Perspektive auf einem tragbaren Kopf- und Handgelenk-Rig auf: synchronisiertes RGB, Tiefe, 3D-Handpose und -Skelett, Bewegung und Audio. Skaliert linear mit geschulten Operatoren, zu einem Bruchteil der Stundenkosten der Teleoperation, ohne Labor oder Roboter für die Aufnahme.
KOPF- + HANDGELENK-RIG · MULTI-VIEW-RGB · SUB-MS-SYNCAusrichten und annotieren
Sub-Millisekunden-Zeitstempel richten jeden Kanal aus; schnellere Streams werden heruntergetastet und langsamere interpoliert. Jede Episode wird in Aufgaben und Schritte segmentiert, mit Objekt- und Kontakt-Tags, Einwilligung und Provenienz.
SUB-MS-SYNC · AUFGABEN- + SCHRITT-LABELS · PROVENIENZLizenzfertige Episoden
Ergebnis: annotierte Trainingsepisoden im Format, das das Ökosystem bereits nutzt, bereit zur direkten Einbindung in Pipelines humanoider Foundation Models.
GDPR · EINWILLIGUNG · HDF5 / LeRobot v3DIE ROADMAP · ERFASSUNG, KORPUS, MODELLE
Eine Datenmaschine, in drei Stufen gebaut.
Egozentrische Erfassung
Menschliche Demonstrationen in der Ich-Perspektive, erfasst mit einem tragbaren Kopf-und-Handgelenk-Rig. Deutlich günstiger und besser skalierbar als Teleoperation, um die Basis jedes Humanoid-Modells zu erzeugen.
Die breite Basis des Korpus. Unser Ausgangspunkt.
Einsatz und der Kreislauf
Für reale Fabrikaufgaben eingesetzte Roboter werden die Einsatzfehler erfassen, die ein tragbares Rig nie sieht. Jeder Zyklus verbessert die Roboter und ergänzt das Korpus um Daten, die keine reine Rig-Erfassung erzeugen kann.
Der Kreislauf, der den Datenvorsprung kumuliert.
Spezialmodelle
Das Korpus wächst kumulativ und bleibt unser. Sobald es die nötige Skalierung erreicht, und mit der ML-Forschungsleitung, die wir für diese Phase an Bord holen, trainieren wir die vertikalen Modelle, die es antreibt, kompatibel mit NVIDIA Isaac GR00T N1.7, Physical Intelligence π0 und Hugging Face LeRobot.
Der Daten-Burggraben wird zum Modell-Burggraben.
So sah Robotik früher aus.
Sieben synchronisierte Kanäle, zusammengeführt zu einem annotierten Bild.
Die multimodale Versorgung, auf der humanoide Roboter trainieren.
Roborecs baut die Pipeline, die diese Kanäle aus der Ich-Perspektive erfasst und sie zu Trainingsbildern in dem Format zusammenführt, das die Branche bereits verwendet.
Erfassungsspezifikation: die Zielkanäle, ihre Raten und die fusionierte Ausgabe. Zur Veranschaulichung, keine Live- oder aufgezeichneten Sensordaten.
Erfordert Eye-Tracking, das die Kamera-Rig noch nicht hat. Verfügbar mit dem Start der Phase-2-Evaluierungsschicht.
Jeder Kanal erfasst mit seiner nativen Rate. Sub-Millisekunden-Zeitstempel richten jedes Sample aus. Schnellere Kanäle werden heruntergetastet, langsamere werden interpoliert. Die Ausgabe ist ein einzelnes multimodales Bild, 30-mal pro Sekunde.
Ein Roborecs-Datensatz wird in Form dokumentierter, trainingsfertiger Episoden geliefert, nicht als Rohdaten-Dumps. Was verfügbar ist, hängt von der Erfassungsphase ab.
- 7-Kamera-RGB-Video
- Tiefe (aus Multi-View)
- IMU mit 500 Hz
- Räumliche Trajektorien
- Audio
- Handpose und Skelett
- Aufgaben- und Schrittsegmentierung
- Objekt- und Interaktions-Tags (Greifen, Ablegen, Einsetzen, Verlegen)
- Kontakt- und Greifereignisse
- Metadaten pro Episode (Aufgabe, Umgebung, Operator)
- Individuelle Taxonomien für Ihr Modell oder Ihren Benchmark
- LeRobot v3 / HDF5
- Dataset-Cards und Manifeste
- Einwilligungs- und Provenienz-Artefakt pro Episode
- Lieferung unter EU-Jurisdiktion
- Cloud-Bucket oder verschlüsselte Übertragung
Lieferspezifikation für das Erfassungsprogramm. Verfügbare Modalitäten und Annotationen hängen von der Erfassungsphase ab.
Die Fidelity-Schicht
Die Anlage in Sofia und die multimodale Pipeline hinter trainingsfertigen Daten.
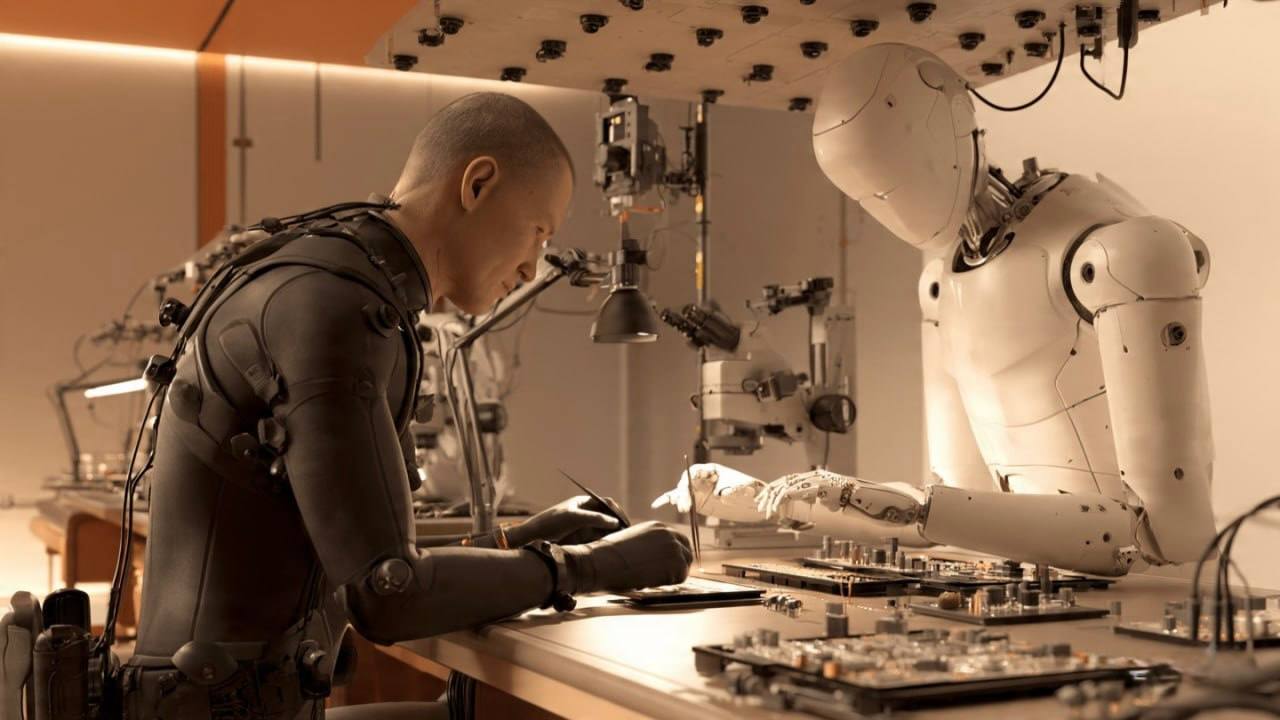
Gebaut für Physical AI, in Europa.
Eine eigens konzipierte Datenerfassungsanlage, geplant für den Sofia Tech Park, 1.100 m² zum Start, skalierbar auf 5.000 m². Direkter Zugang zu MINT-Talenten, Energieinfrastruktur und EU-Logistik. Angestrebte Inbetriebnahme ab Q3 2027.
Bimanuelle industrielle Montage, der Aufgabenkatalog.
Die kontaktreichen, beidhändigen Aufgaben, die eine echte industrielle Demonstration erfordern, Steckverbinderarbeit, Verschrauben, Präzisionshandhabung, und die in den Industrieumgebungen, in denen Roboter eingesetzt werden, zu erfassen sind. Kunden können Aufgabenbibliotheken über die folgenden Kategorien hinweg beauftragen, mit individuellen Aufträgen für proprietäre Anforderungen.
- →Steckverbinder stecken & Kabelführung
- →Präzises Verschrauben mit Drehmoment
- →PCB- & Bauteilhandhabung
- →Pick-&-Place-Montage
- →Qualitätsprüfung
- →Behältersortierung & Verpacken
- →Bimanuelle Koordination
- →Werkzeughandhabung
- →Feinausrichtung
- →Kollaborative Aufgabenübergabe
- →Assistenz & Führung
- →Sichere Arbeit im Nahbereich
- →OEM-definierte Aufgabenspezifikationen
- →Maßgeschneiderte Erfassungssitzungen
- →Vollständige IP-Übertragung
Individuelle Aufträge sind für OEM-spezifische Aufgabenbibliotheken verfügbar. Vollständige IP-Übertragung. EU-GDPR-konforme Provenienz ab dem ersten Tag.
AUFTRAG BESPRECHEN →Der Roboter an der Aufgabe.
Das ist das Einsatzende des Kreislaufs: ein Roboter, der eine Manipulationsaufgabe ausführt. Bewegen Sie Ihren Cursor, um ihn zu führen; er führt aus, während wir erfassen, was bei der Arbeit geschieht, die Erfolge und die Fehlschläge, und speisen das zurück, um die nächste Version zu verbessern. Genau dort wächst das Korpus kumulativ.
illustrative Telemetrie · live aus der Demo-Kinematik abgeleitet, keine aufgezeichneten Sensordaten
Zuerst das Korpus. Dann die darauf aufbauenden Modelle.
Erfassung und Einsatz bauen eine Sache auf: ein proprietäres, aktionsannotiertes Korpus realer industrieller Manipulation. Die Architektur von Robotermodellen wird zur Commodity, offenes GR00T, offenes LeRobot, offenes π0. Die Daten darunter nicht. Was kumuliert, ist der Kreislauf, reale Einsätze, die das Korpus speisen, und die darauf aufbauenden Spezialmodelle.
Nichts im Korpus existiert, bevor wir es selbst erfassen, Interaktion für Interaktion, und es wächst mit jeder Aufgabe, die wir durchführen. Jede Umdrehung des Kreislaufs vergrößert den Datenvorsprung.
Noch trainiert kein Modell auf Roborecs-Daten, und heute liefert Roborecs kein Modell aus. Die Modellschicht öffnet sich an zwei Bedingungen: Das Korpus erreicht den Umfang, den veröffentlichte Ergebnisse für eine Spezial-Policy als nötig ausweisen, und wir gewinnen die ML-Forschungsleitung hinzu, um sie zu bauen. Wir nennen lieber die Bedingungen, als ein Modell oder ein Team anzudeuten, das es noch nicht gibt.
Unsere Spezialmodelle sind Aufgaben-Policies, kein Roboter, und laufen auf jedem LeRobot-kompatiblen Stack. Die Daten sind das Produkt: Jedes Korpus, das ein Kunde lizenziert, wird aus unserer eigenen Modell-Roadmap herausgelöst, sodass wir nie eine Policy ausliefern, die mit einem Datenkunden konkurriert. Die Policies, die wir bauen, belegen, was das Korpus hervorbringen kann.
BEISPIEL-POLICIES · ROADMAP
Elektronikmontage
Eine spezialisierte Vision-Language-Action-Policy für das Einstecken von Steckverbindern, die Kabelführung und das Verschrauben. Nachtrainiert auf den multimodalen Kanälen des Montagekorpus, wo ein Millimeter über den Erfolg entscheidet. LeRobot-kompatibel ausgeliefert.
Präzisions-Kitting
Teileplatzierung vom Behälter in die Vorrichtung unter enger Toleranz. Dasselbe Korpus, eine andere Aufgabenfamilie.
Die Modelle sind den offenen Foundation Models nachgelagert. Nachtrainiert auf dem Korpus, ausgeliefert im selben LeRobot-kompatiblen Format. Kompatibel mit, nie im Wettbewerb mit NVIDIA Isaac GR00T N1.7 und Physical Intelligence π0.
NÄCHSTER SCHRITT
Starten Sie ein Pilotprojekt.
Nennen Sie uns Ihren Roboter und Ihre Zielaufgaben. Wir konzipieren ein Erfassungsprogramm, vereinbaren eine Musterspezifikation und liefern einen Evaluierungsdatensatz, bevor Sie sich zu einer Abnahmemenge verpflichten.